.

Thailand
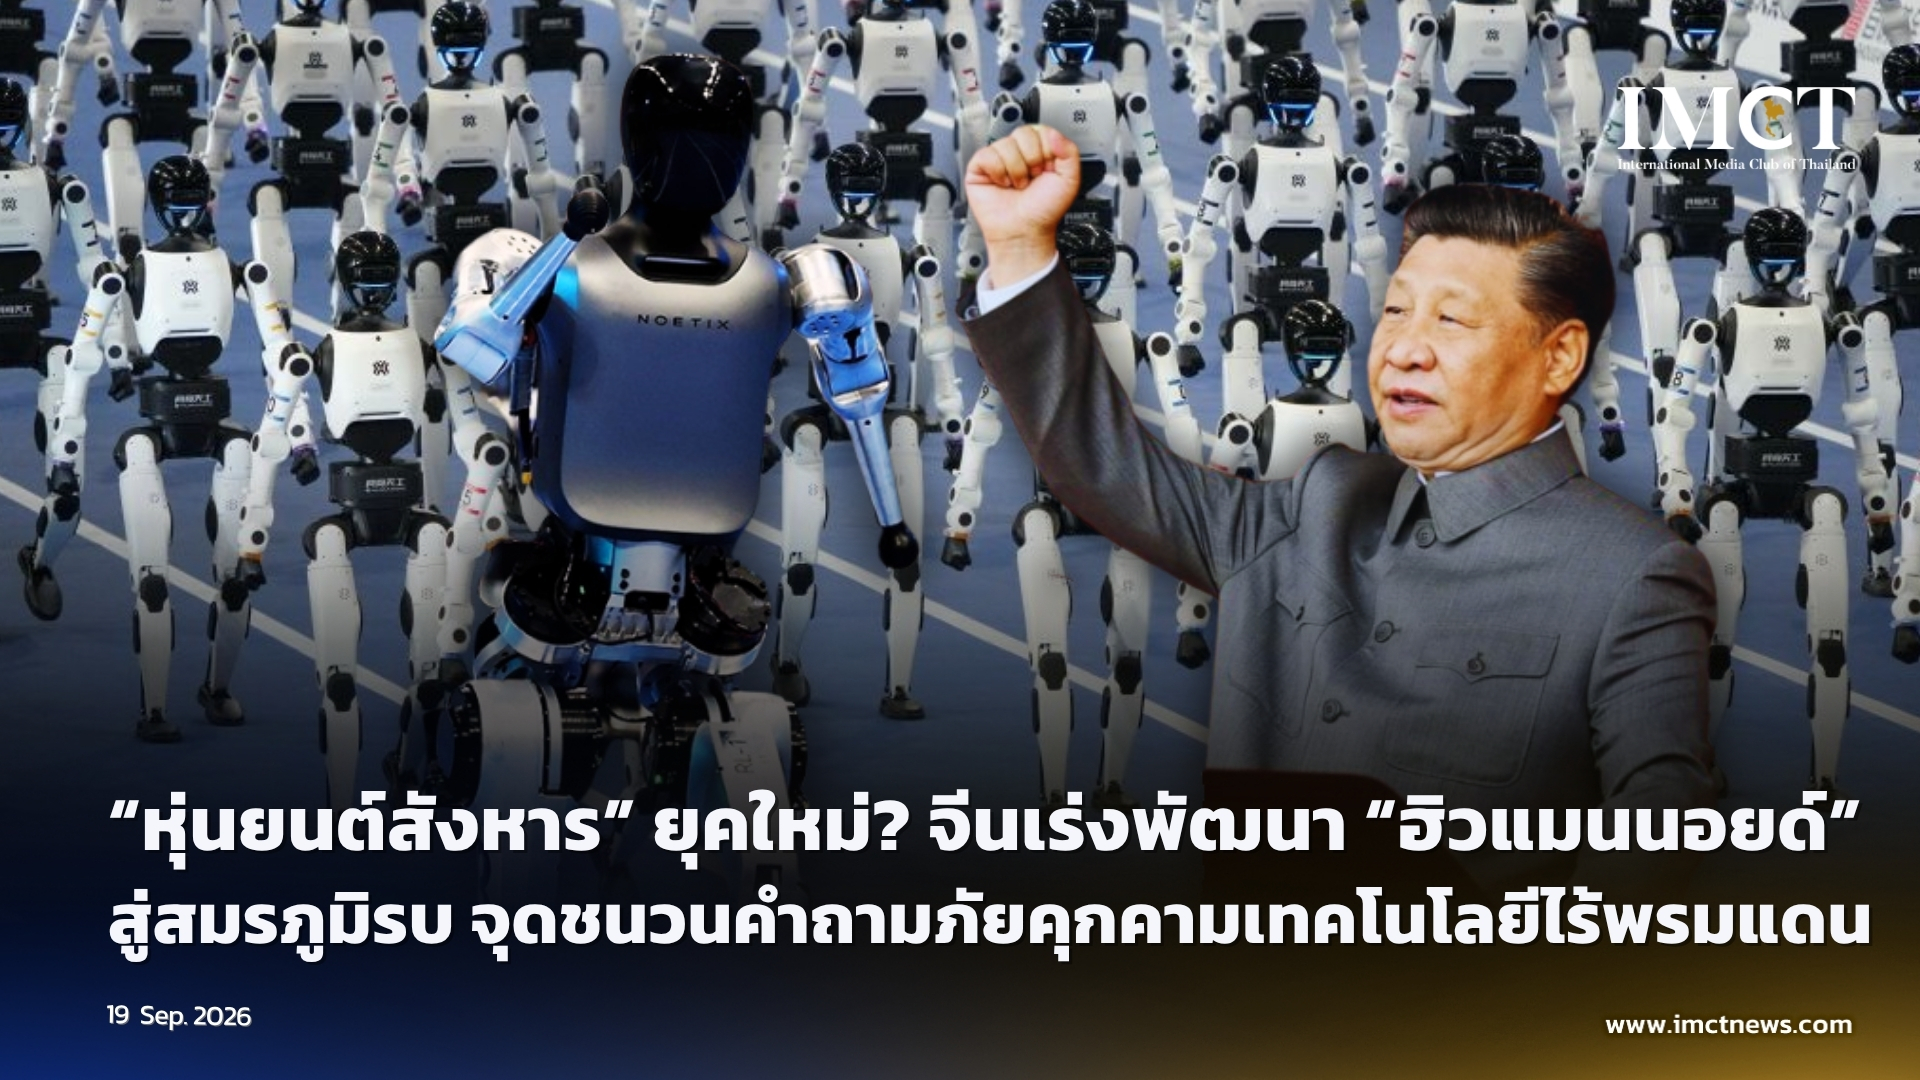
“หุ่นยนต์สังหาร” ยุคใหม่? จีนเร่งพัฒนา “ฮิวแมนนอยด์” สู่สมรภูมิรบ จุดชนวนคำถามภัยคุกคามเทคโนโลยีไร้พรมแดน
19-9-2026
Asia Times รายงานว่า ในการแข่งขันหุ่นยนต์ฮิวมานอยด์โลก (World Humanoid Robot Games) ซึ่งจัดขึ้น ณ กรุงปักกิ่ง (Beijing) ประเทศจีน (China) หุ่นยนต์ฮิวมานอยด์นามว่า ‘เทียนกง อัลตรา’ (Tiangong Ultra) ได้สร้างความตะลึงพรึงเพริดด้วยการวิ่งสปรินต์ระยะทาง 100 เมตร ด้วยเวลาเพียง 8.64 วินาที ซึ่งเป็นสถิติที่ทำลายสถิติโลกของมนุษย์ที่ ยูเซน โบลต์ (Usain Bolt) ยอดนักวิ่งชาวจาเมกาเคยทำไว้ที่ 9.58 วินาทีอย่างกระจุยกระจาย
แม้โลกออนไลน์จะพากันขบขันกับภาพท่าทางการวิ่งที่เงอะงะ การเซถลาในช่วงเข้าเส้นชัย หรือการล้มหมอนนอนเสื่ออย่างหมดท่าของเหล่าหุ่นยนต์ แต่เสียงหัวเราะเหล่านั้นกลับกำลังบดบังความจริงอันน่าพรั่นพรึงที่ซ่อนอยู่เบื้องหลัง
เพียง 2 วันหลังจากที่การแข่งขันจบลง หนังสือพิมพ์อย่างเป็นทางการของกองทัพปลดปล่อยประชาชนจีน (PLA) ได้ออกมารายงานเรียกร้องให้นักวิจัยเร่งผลักดันการนำเครื่องจักรกลนวัตกรรมล้ำสมัยเหล่านี้ออกจากห้องปฏิบัติการ (Laboratory) ไปสู่สนามฝึกซ้อมทางการทหารโดยเร็ว โดยหนังสือพิมพ์ของกองทัพไม่ได้ระบุถึงหุ่นยนต์เหล่านี้ในฐานะเครื่องมือทดสอบอีกต่อไป แต่เรียกขานพวกมันอย่างชัดเจนว่าเป็น "ผู้ร่วมรบ" หรือ "นักรบ" (Combatants)
ในมุมมองของผู้เชี่ยวชาญด้านการวิจัยวิทยาการหุ่นยนต์ (Robotics Researcher) ที่ทำงานใกล้ชิดกับการจำลองแบบหุ่นยนต์ (Robot Simulation), ระบบการเรียนรู้แบบเสริมกำลัง (Reinforcement Learning), ตลอดจนซอฟต์แวร์พื้นฐานและเครื่องมือจำลองเสมือนจริง เช่น ระบบปฏิบัติการหุ่นยนต์เวอร์ชัน 2 (ROS 2) และระบบจำลองกาเซโบ (Gazebo) ได้เฝ้ามองพัฒนาการเหล่านี้ด้วยความรู้สึกผสมผสานระหว่างความทึ่งในความก้าวหน้าและความกังวลอย่างลึกซึ้ง
สาธารณชนทั่วไปมักมองว่าหุ่นยนต์ฮิวมานอยด์เป็นเพียงสิ่งประดิษฐ์แปลกใหม่ทรงเงอะงะจากนิยายวิทยาศาสตร์ แต่ในความเป็นจริงกลับแตกต่างออกไปอย่างสิ้นเชิง เนื่องจากเทคโนโลยีด้านฮาร์ดแวร์ (Hardware) มีความพร้อมและสมบูรณ์แบบสูงมากแล้ว ขณะที่เทคโนโลยีด้านซอฟต์แวร์ (Software) กำลังก้าวหน้าไปข้างหน้าด้วยอัตราเร่งอย่างที่ไม่เคยปรากฏมาก่อน
ประเด็นสำคัญที่แท้จริงจึงไม่ได้หยุดอยู่แค่การที่หุ่นยนต์สามารถเอาชนะมนุษย์บนลู่วิ่งแข่งได้เท่านั้น แต่ผลงานดังกล่าวได้เผยให้เห็นถึงศักยภาพของประเทศจีน (China) ในการบูรณาการระบบมอเตอร์ (Motors), ชุดลดสปีดหรือชุดเกียร์ (Reducers) ที่ใช้ควบคุมการเคลื่อนไหวของข้อต่ออย่างแม่นยำ, เซนเซอร์ (Sensors), ซอฟต์แวร์ควบคุม (Control Software), โครงสร้างพื้นฐานสำหรับการทดสอบ และกำลังการผลิตในอุตสาหกรรม หลอมรวมเข้าด้วยกันจนกลายเป็นระบบนิเวศทางอุตสาหกรรมที่เป็นเอกภาพเดียว
การประดิษฐ์หุ่นยนต์ฮิวมานอยด์ให้วิ่งด้วยความเร็วสูงไม่ใช่เรื่องของการแสดงปาฏิหาริย์หรือการสร้างกระแส เพราะในขณะที่วิ่งด้วยความเร็วสูง ทุกๆ การย่ำเท้าลงสู่พื้นจะก่อให้เกิดแรงสะท้อนจากพื้นดิน (Ground Reaction Forces) อย่างรุนแรง การรักษาสมดุลและการปรับทิศทางแก้ไขผิดพลาดต้องเกิดขึ้นภายในเวลาไม่กี่ไมโครวินาที เนื่องจากการผิดพลาดเพียงเล็กน้อยอาจส่งผลให้เครื่องจักรพุ่งชนแนวกั้นจนพังทลายลงได้ทันที
ตลอดหลายทศวรรษที่ผ่านมา กลศาสตร์กายภาพของหุ่นยนต์ฮิวมานอยด์ ไม่ว่าจะเป็นระบบแอคชูเอเตอร์ (Actuators) หรืออุปกรณ์ส่งกำลังที่แปลงพลังงานเป็นการเคลื่อนไหว, ตัวเซนเซอร์, รวมถึงหลักฟิสิกส์ของการรักษาสมดุลบนสองขา ล้วนเป็นอุปสรรคสำคัญในการพัฒนา แต่ในปัจจุบัน อุปสรรคทางกลศาสตร์เหล่านั้นได้รับการแก้ไขเกือบทั้งหมดแล้ว
การนำโครงสร้างวัสดุคาร์บอนไฟเบอร์ (Carbon Fiber) และอลูมิเนียม (Aluminum) มาใช้ทำให้น้ำหนักและแรงเฉื่อย (Inertia) ลดลงอย่างมาก ขณะที่ความก้าวหน้าของเทคโนโลยีแอคชูเอเตอร์ช่วยให้ข้อต่อของหุ่นยนต์ฮิวมานอยด์สร้างแรงบิด (Torque) ได้สูงถึง 400 นิวตันเมตร (400Nm) ซึ่งมอบการผสมผสานระหว่างพลังอำนาจและความคล่องตัวในระดับสูงสุด
สิ่งที่ปรากฏบนลู่วิ่งในกรุงปักกิ่ง (Beijing) จึงไม่ใช่แค่ชัยชนะของระบบมอเตอร์เท่านั้น แต่คือชัยชนะของการเขียนโค้ดและการก้าวกระโดดครั้งยิ่งใหญ่ของซอฟต์แวร์
ปัจจุบัน หุ่นยนต์ได้รับการฝึกฝนภายในสภาพแวดล้อมจำลองเสมือนจริง (Virtual Simulation) โดยผ่านการลองผิดลองถูกนับล้านสถานการณ์ด้วยเทคโนโลยีการเรียนรู้แบบเสริมกำลัง (Reinforcement Learning) ซึ่งเป็นสาขาหนึ่งของปัญญาประดิษฐ์ (AI) ที่เครื่องจักรสามารถตัดสินใจได้จากผลลัพธ์ของการกระทำ ก่อนที่ตัวหุ่นยนต์จริงจะเริ่มออกก้าวเดินบนโลกจริงเสียด้วยซ้ำ
กระบวนการนี้ทำให้หุ่นยนต์สามารถเรียนรู้วิธีการทรงตัวจากการสะดุด การปรับตัวเข้ากับพื้นผิวขรุขระ และการประมวลผลสภาพแวดล้อมที่ไร้ระเบียบได้แบบเรียลไทม์ (Real-time) หุ่นยนต์ฮิวมานอยด์จึงกำลังลดช่องว่างระหว่างเงื่อนไขการทดลองในห้องปฏิบัติการที่ควบคุมได้ กับโลกจริงที่มีความผันผวนและคาดเดาได้ยากอย่างรวดเร็ว
การเปรียบเทียบระหว่างระบบตีนตะขาบกับระบบขา (Tracks vs Legs)
การพัฒนาทั้งหมดนี้นำไปสู่คำถามที่หลีกเลี่ยงไม่ได้ว่า เหตุใดกองทัพจึงต้องการหุ่นยนต์ฮิวมานอยด์ที่มีความซับซ้อนและราคาแพง ทั้งที่พวกเขาสามารถใช้โดรนแบบตีนตะขาบหรือแบบล้อหมุนที่ถูกกว่า แข็งแกร่งกว่า และทนทานกว่าได้?
ในสมรภูมิรบพื้นที่เปิด ยานพาหนะแบบตีนตะขาบย่อมมีประสิทธิภาพเหนือกว่าอย่างแท้จริง เนื่องจากสามารถบรรทุกน้ำหนักได้มากกว่า ติดตั้งเกราะกันกระสุนหนา และมีประสิทธิภาพในการใช้พลังงานสูงกว่ามาก
ทว่า บริบทและธรรมชาติต่างๆ ของความขัดแย้งกำลังเปลี่ยนแปลงไป โดยสภาพแวดล้อมในเขตเมือง (Urban Environments) กำลังเข้ามามีบทบาทเพิ่มขึ้นอย่างมากในเชิงยุทธศาสตร์ทางการทหาร เมืองต่างๆ ถูกสร้างขึ้นมาโดยออกแบบมาเพื่อมนุษย์โดยเฉพาะ หุ่นยนต์แบบตีนตะขาบจึงไม่สามารถปีนบันไดหนีไฟในแนวตั้ง, ไม่สามารถหมุนลูกบิดประตูมาตรฐาน, ไม่สามารถแทรกตัวผ่านช่องบันไดที่แคบและเต็มไปด้วยเศษซากอิฐปูน หรือไม่สามารถนั่งบนเบาะคนขับของรถบรรทุกเสบียงที่ยึดมาจากฝ่ายตรงข้ามได้
หุ่นยนต์ฮิวมานอยด์จึงทำหน้าที่เป็น "สิ่งทดแทนมนุษย์ได้ทันที" (Drop-in Replacement) สำหรับทหารที่เป็นมนุษย์ หากอาคารใดๆ ถูกออกแบบมาให้มนุษย์นำทางและสัญจรได้ หุ่นยนต์ฮิวมานอยด์ก็สามารถปฏิบัติการในอาคารนั้นได้เช่นกัน โดยไม่จำเป็นต้องออกแบบอาคารใหม่หรือทำทางลาดพิเศษเพิ่มเติม
สถานการณ์นี้กำลังนำพาโลกไปสู่ทางแยกทางจริยธรรมที่ลึกซึ้ง บุคลากรในวงการวิทยาการหุ่นยนต์จำนวนมากไม่ได้สนับสนุนสงครามการรุกราน แต่เครื่องจักรเหล่านี้กลับมีประโยชน์อย่างมหาศาลในสถานการณ์การตั้งรับและการบรรเทาภัยคุกคามต่อชีวิตของเจ้าหน้าที่ทางการทหารและพลเรือน
การส่งหุ่นยนต์ฮิวมานอยด์เข้าไปในอาคารเพื่อช่วยเหลือตัวประกัน การเข้าระงับเหตุภัยคุกคามอย่างกลุ่มผู้ก่อการร้าย หรือการเข้าเคลียร์พื้นที่ห้องที่มีการวางกับดักระเบิด ล้วนเป็นภารกิจที่ช่วยรักษาชีวิตของมนุษย์ไว้ได้ทั้งสิ้น
เทคโนโลยีสองทางเลือก (Dual-use Tech)
ในความเป็นจริง การตื่นตัวอย่างมากของวิทยาการหุ่นยนต์ฮิวมานอยด์ในยุคปัจจุบัน ได้รับแรงขับเคลื่อนเริ่มต้นมาจากโครงการแข่งขันหุ่นยนต์ของหน่วยงานโครงการวิจัยก้าวหน้าทางการป้องกันประเทศของสหรัฐฯ (DARPA Robotics Challenge) ซึ่งให้ทุนสนับสนุนการพัฒนาหุ่นยนต์สองขาเพื่อใช้ตอบสนองต่อภัยพิบัติต่างๆ โดยเฉพาะ เช่น เหตุการณ์กู้วิกฤตโรงไฟฟ้านิวเคลียร์ฟุกุชิมะ (Fukushima) ในประเทศญี่ปุ่น (Japan) ซึ่งเป็นพื้นที่ที่มนุษย์ไม่สามารถเข้าไปมีชีวิตรอดได้
แต่ปัญหาหลักคือ เทคโนโลยีเหล่านี้ไม่มีจิตสำนึกและไม่ได้เลือกข้าง สมรรถนะพื้นฐานที่จำเป็นในการนำทางผ่านอาคารที่พังทลายเพื่อกู้ภัยผู้บาดเจ็บ ก็คือสมรรถนะเดียวกันกับที่ใช้ในการบุกเข้าอาคารเพื่อสังหารทหารฝ่ายตรงข้าม ดังนั้น หากเทคโนโลยีมีความพร้อมสำหรับการป้องกันตัว มันก็ย่อมมีความพร้อมสำหรับนำไปใช้ในการรุกรานด้วยเช่นกัน
มิติที่น่ากังวลที่สุดของการพัฒนาอย่างรวดเร็วนี้ คือความง่ายในการเข้าถึงเทคโนโลยี เพราะไม่เหมือนกับเทคโนโลยีการนิวเคลียร์หรือเครื่องบินขับไล่ล่องหน (Stealth Aircraft) เนื่องจากวิทยาการหุ่นยนต์สมัยใหม่เติบโตและเจริญก้าวหน้าผ่านกรอบการทำงานแบบโอเพนซอร์ส (Open-source Frameworks)
ตัวอย่างเช่น ระบบนิเวศซอฟต์แวร์เฉพาะทางการทหารที่รู้จักกันในชื่อ ROS-M พร้อมด้วยเครื่องมือจำลองแบบ และชุดข้อมูลการฝึกฝน (Training Datasets) ส่วนใหญ่เปิดเป็นสาธารณะและแชร์ร่วมกันในชุมชนวิชาการระดับโลก ทำให้ฝ่ายตรงข้ามที่มีความเชี่ยวชาญเพียงพอ สามารถลอกเลียนแบบพฤติกรรมขั้นสูงของหุ่นยนต์ได้โดยง่าย
สังคมโลกจึงไม่สามารถมองหุ่นยนต์ฮิวมานอยด์เป็นเพียงงานวิจัยทางวิชาการหรือพาณิชยกรรมแปลกใหม่ได้อีกต่อไป และมีความจำเป็นอย่างยิ่งยวดที่จะต้องเปิดการเจรจาระดับสากลเพื่อควบคุมความก้าวหน้าเหล่านี้โดยเร่งด่วน
เช่นเดียวกับการควบคุมการส่งออกไมโครชิปขั้นสูงและชิ้นส่วนยานยนต์อวกาศ สังคมโลกต้องเริ่มปกป้องสถาปัตยกรรมซอฟต์แวร์และกระบวนการฝึกฝน (Training Pipelines) ซึ่งเปรียบเสมือนสมองของเครื่องจักรเหล่านี้ เพราะในขณะนี้ ฮาร์ดแวร์กำลังเดินออกจากห้องปฏิบัติการแล้ว จึงถึงเวลาแล้วที่นโยบายและการควบคุมของภาครัฐจะต้องก้าวตามให้ทัน
---
IMCT NEWS
ที่มา https://asiatimes.com/2026/09/terminator-now-china-is-exploring-humanoid-robots-for-war/